
随着汽车底盘系统向线控化、智能化和软件定义方向发展,车辆运动控制(Vehicle Motion Control, VMC)正逐渐成为智能汽车核心技术之一。为了实现更高的安全性、稳定性和舒适性,开发团队需要在早期阶段建立场景、车辆动力学、执行器与控制器之间的闭环开发和验证环境,从而加速算法迭代并降低实车测试成本。
MathWorks携手ATC汽车技术平台将于 2026年11月11日(周三)9:30 通过腾讯会议举行主题为《面向车辆运动控制的开发——从智能体 AI 集成仿真到线控制动控制系统设计》的线上研讨会,诚邀您参会。
本次研讨会聚焦“面向车辆运动控制的开发”,介绍如何利用 MATLAB 与 Simulink 构建从智能仿真到线控制动系统与控制器设计的完整开发流程:先通过智能体AI辅助的集成仿真工作流完成场景构建、车辆模型配置与控制器集成,实现 MIL 级闭环验证;再以 EHB/EMB 为例讲解线控制动系统的物理建模、参数估计与模型校准;最后结合系统辨识、模型线性化与参数调优完成控制器设计与性能验证,帮助参会者构建贯通“场景-车辆-执行器-控制器”的统一开发平台,提升开发效率与验证能力。
关注 MATLAB 公众号
扫码获取注册链接
直播亮点
智能体 AI 驱动的车辆运动控制集成仿真
利用智能体 AI 根据工程需求自动生成虚拟场景和可执行驾驶场景,并结合 MATLAB、Simulink 与 RoadRunner 构建模块化仿真环境。通过集成车辆动力学模型、底盘控制器、ADAS算法及传感器模型,构建统一的闭环仿真工作流,完成场景生成、仿真执行与结果分析,实现仿真资产在底盘和智驾开发中的复用与协同。
EHB/EMB 线控制动系统建模仿真与控制器设计
在车辆执行子系统方面,以 EHB 和 EMB 为例,介绍从系统构型分解到高保真物理模型构建的完整流程。基于 Simscape 建立电机、传动机构、液压或机械执行机构等关键部件模型,描述摩擦、间隙、刚度、迟滞等非线性特性,并结合试验数据开展灵敏度分析、参数估计与模型校准,构建面向控制开发与系统验证的数字化被控对象。然后,基于系统辨识与模型线性化技术构建控制设计模型,完成控制器结构设计、参数整定及性能优化。最后,结合闭环仿真评估系统动态响应、稳定性与鲁棒性,展示从被控对象建模、控制器设计到验证优化的完整开发流程,支撑车辆运动控制系统的快速开发与迭代验证。
关注 MATLAB 公众号
扫码获取注册链接
演讲嘉宾简介
Po-Ting Sung
MathWorks
MathWorks 高级应用工程师,专注于汽车多领域仿真环境构建、基于 ASAM OpenX 标准的场景互操作技术,以及底盘控制与自动驾驶系统的协同开发流程。在加入 MathWorks 之前,曾任职于福特汽车(Ford Motor Company),从事高级驾驶辅助系统(ADAS)、软件在环(SIL)和硬件在环(HIL)相关开发工作。拥有密歇根大学和加州大学伯克利分校工程学学位。
马秀丹
MathWorks 中国
MathWorks 中国高级应用工程师,主要负责MATLAB/Simulink/RoadRunner在汽车智驾、车辆运动控制与底盘的应用与深度项目支持,包括场景建模、被控对象建模、整车仿真与控制系统设计。在加入MathWorks前,有多年的制动控制系统开发与智驾系统仿真经验。
栗秀花
MathWorks 中国
MathWorks 中国高级应用工程师,专注于基于模型的设计在产品开发中的应用,主要负责物理建模,控制系统仿真建模。加入MathWorks之前曾从事液压系统设计、多学科物理系统建模仿真、氢燃料电池发动机电控系统和软件研发工作。
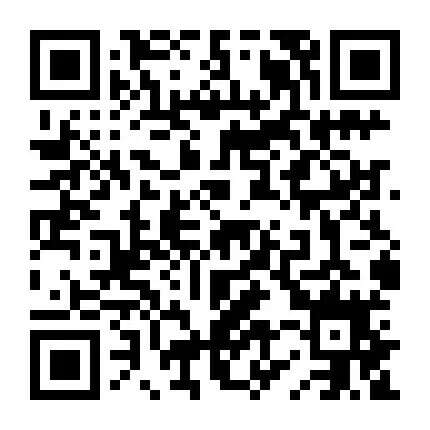
扫码获取注册链接
2026.11.11
9:30-12:30 腾讯会议
关注 MATLAB 公众号
-END-


